Microduck: o pequeno robô-pato com inteligência artificial

Jardel Morais
A inteligência artificial está deixando de ser uma tecnologia restrita a computadores e aplicativos. Cada vez mais, algoritmos de IA estão sendo utilizados para controlar máquinas capazes de perceber o ambiente, tomar decisões e interagir fisicamente com o mundo.
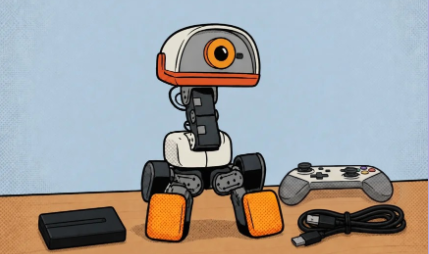
Um dos projetos que chama atenção nesse cenário é o Microduck, um pequeno robô bípede criado pela Pollen Robotics. Com apenas cerca de 25 centímetros de altura e menos de 800 gramas, o robô foi projetado para ser uma plataforma de experimentação em robótica, inteligência artificial e aprendizado por reforço.
E o mais interessante: boa parte de seu software é open source.
O que é o Microduck?
O Microduck é um pequeno robô bípede desenvolvido pela Pollen Robotics, empresa responsável também pelo Reachy Mini e pelo Reachy 2.
Apresentado oficialmente em agosto de 2026, o robô possui aproximadamente 25 centímetros de altura, 15 motores, câmera, sensor de profundidade, duas IMUs e um bico articulado capaz de pegar objetos.
Apesar do tamanho reduzido, ele consegue realizar uma série de movimentos relativamente complexos: caminhar, sentar, agachar, recuperar-se de algumas quedas, pegar objetos e até andar de patins.
Segundo a própria Pollen Robotics, a ideia do Microduck não é simplesmente criar um brinquedo, mas oferecer uma plataforma acessível para pesquisadores, desenvolvedores, estudantes e entusiastas experimentarem IA aplicada ao movimento físico.
Conheça o Microduck no site oficial da Pollen Robotics
Um robô pensado para aprender
Existe uma diferença importante entre o Microduck e muitos robôs tradicionais.
Em um robô convencional, é possível programar diretamente cada movimento:
“Mova o motor X tantos graus, depois mova o motor Y.”
No Microduck, determinados comportamentos são obtidos por meio de aprendizado por reforço (Reinforcement Learning).
Em termos simplificados, o robô aprende através de tentativas e erros dentro de uma simulação. O sistema testa diferentes movimentos e recebe recompensas quando consegue realizar corretamente determinada tarefa.
Com muitas repetições, uma rede neural aprende uma estratégia capaz de produzir o comportamento desejado.
O resultado é uma política neural que posteriormente pode ser executada no robô físico.
Simulação antes do robô real
Um dos pontos mais interessantes do projeto é a utilização do conceito de sim-to-real, abreviação de “simulation to reality”.
Em vez de fazer com que o robô físico tente milhares ou milhões de movimentos até aprender a caminhar, grande parte desse processo acontece primeiro em um ambiente simulado.
O projeto utiliza MuJoCo e PPO (Proximal Policy Optimization) para treinamento das políticas de controle.
Depois do treinamento, as políticas são exportadas para ONNX e executadas pelo software do robô.
O repositório oficial microduck_rl descreve justamente esse processo, incluindo o ambiente de treinamento, simulação, randomização das condições e exportação das políticas para utilização no hardware real.
Isso permite uma abordagem muito poderosa:
Simulação → treinamento → política neural → exportação → robô físico
O robô real passa a executar uma política que foi treinada previamente para lidar com diferentes situações.
O que o Microduck consegue fazer?
O projeto já possui diversos comportamentos implementados.
Entre eles estão:
- Caminhar;
- Sentar;
- Agachar;
- Levantar depois de determinadas quedas;
- Pegar objetos usando o bico;
- Chutar uma bola;
- Rolar;
- Andar utilizando rodas;
- Reagir a comandos;
- Utilizar câmera e sensores;
- Produzir sons;
- Ser controlado por gamepad.
O próprio repositório do projeto demonstra alguns desses comportamentos, incluindo caminhada, recuperação após queda, captura de objetos e movimento sobre rodas.
Repositório oficial do Microduck no GitHub
O “cérebro” do Microduck
Talvez a parte mais interessante para desenvolvedores esteja justamente no software.
O GitHub oficial descreve o repositório principal como o “cérebro” do Microduck.
O sistema roda sobre um processador Rockchip RK3566 e possui um loop de controle de 50 Hz responsável por controlar os 15 servomotores através das políticas neurais.
A arquitetura é dividida em diversos serviços.
Entre eles estão componentes responsáveis pelo controle do robô, atualização do sistema, configuração de rede, Bluetooth, gamepad, câmera e sensor de profundidade.
Esses componentes se comunicam utilizando uma interface JSON-RPC sobre Unix sockets.
O software principal foi desenvolvido em Rust, organizado em um único workspace.
Isso significa que o Microduck está muito mais próximo de uma pequena plataforma robótica completa do que de um simples projeto com Arduino controlando alguns servomotores.
Uma arquitetura interessante
De forma simplificada, podemos imaginar a arquitetura do Microduck assim:
                 MICRODUCK
                     │
          ┌──────────┴──────────┐
          │                     │
       Hardware              Sensores
          │                     │
   ┌──────┴──────┐       ┌──────┴──────┐
   │             │       │             │
Servomotores    RK3566   Câmera       IMU
                         Profundidade
   │
   ▼
robotd
   │
   ▼
Política Neural
   │
   ▼
Comportamento
O robotd é responsável pelo loop de controle e pelo barramento dos motores.
Outros serviços cuidam de tarefas específicas, como Bluetooth, Wi-Fi, câmera, atualizações e comunicação com dispositivos externos.
Essa divisão também permite que diferentes aplicações e ferramentas controlem o robô utilizando a mesma interface.
Atualizações de software também fazem parte do projeto
Outro detalhe interessante é que o projeto não trata atualização de software como algo secundário.
O Microduck possui um sistema de atualização capaz de verificar releases, instalar novas versões e realizar rollback caso o robô apresente problemas após uma atualização.
O repositório descreve o mecanismo como verificado, protegido por assinatura e capaz de retornar para uma versão anterior quando necessário.
Isso é especialmente importante em robótica.
Imagine atualizar o software responsável pelo controle dos motores e, depois disso, o robô simplesmente não conseguir inicializar corretamente.
Em um computador, isso pode significar reinstalar o sistema.
Em um robô, uma atualização mal sucedida pode deixar o hardware praticamente inutilizável.
Por isso, mecanismos de verificação, health checks e rollback são fundamentais.
Open source como parte da proposta
Um dos grandes diferenciais do Microduck é que a Pollen Robotics decidiu disponibilizar sua plataforma de software como código aberto.
O repositório principal está disponível sob a licença Apache 2.0.
Isso permite que desenvolvedores estudem a implementação, criem modificações e contribuam com o projeto dentro dos termos da licença.
Além do software do robô, existe um segundo projeto dedicado especificamente ao treinamento das políticas de aprendizado por reforço.
Dessa forma, a plataforma cobre praticamente todo o caminho:
controle do robô → simulação → treinamento → política neural → sim-to-real → execução no hardware.
Não é apenas um robô de brinquedo
É justamente aqui que o Microduck fica mais interessante.
A Pollen Robotics posiciona o Microduck como uma plataforma para estudar a chamada Physical AI, ou inteligência artificial aplicada ao mundo físico.
Um modelo de IA rodando em um computador pode gerar texto, analisar imagens ou responder perguntas.
Um robô precisa fazer algo muito mais complicado: transformar decisões digitais em movimentos físicos.
Ele precisa lidar com gravidade, equilíbrio, atrito, sensores, motores, colisões e situações inesperadas.
É por isso que ensinar um robô a andar é um problema significativamente diferente de ensinar um computador a reconhecer uma imagem.
O Microduck foi criado justamente para experimentar esse tipo de problema em uma plataforma pequena e relativamente acessível.
Por que fazê-lo tão pequeno?
Essa escolha não é apenas estética.
Um robô bípede grande pode ser caro, perigoso e difícil de testar.
Se uma política de IA fizer um robô humanoide de dezenas de quilos cair, o resultado pode ser um equipamento danificado ou até uma situação perigosa.
No Microduck, uma tentativa malsucedida normalmente significa apenas um pequeno robô no chão.
Segundo a Pollen Robotics, o tamanho reduzido facilita experiências em casas, salas de aula e bancadas de trabalho.
Além disso, o robô consegue se recuperar de determinadas quedas sozinho, reduzindo a necessidade de intervenção humana durante os experimentos.
Microduck e o futuro dos robôs inteligentes
Talvez a maior importância do Microduck não esteja naquilo que ele consegue fazer hoje, mas naquilo que sua arquitetura permite que outras pessoas desenvolvam.
Uma política que faz o robô andar pode ser substituída por outra.
Uma política pode ser treinada para melhorar a estabilidade.
Outra pode aprender a recuperar o robô depois de uma queda.
Outra pode tentar fazer o robô seguir um objeto.
E, no futuro, diferentes comportamentos podem ser combinados em sistemas mais complexos.
Esse modelo lembra bastante o desenvolvimento de software tradicional: uma empresa fornece a plataforma e a comunidade passa a criar novas possibilidades em cima dela.
O próximo passo: robôs mais autônomos
O projeto também aponta para uma direção ainda mais interessante: comportamentos autônomos.
Hoje, muitos dos comportamentos do Microduck são políticas específicas treinadas para determinadas tarefas.
O próximo desafio é criar uma camada capaz de decidir qual comportamento executar e quando executá-lo.
Isso muda completamente o problema.
Em vez de:
“Execute a política de caminhada.”
teríamos algo mais próximo de:
“Perceba o ambiente → determine o objetivo → escolha uma estratégia → execute → observe o resultado → adapte-se.”
Essa é uma das direções mais importantes da robótica moderna.
A combinação de modelos de IA, visão computacional, aprendizado por reforço e controle robótico pode permitir máquinas muito mais adaptáveis.
Quanto custa o Microduck?
No lançamento, a Pollen Robotics anunciou o Microduck por US$ 399, antes de impostos e frete.
A empresa informou que as primeiras entregas estão previstas para antes do Natal de 2026 na América do Norte, Europa e Reino Unido.
Para compradores brasileiros, portanto, o valor final tende a ser superior ao preço anunciado devido a frete, impostos e outros custos de importação.
Conclusão
O Microduck pode parecer apenas um pequeno pato robótico engraçado à primeira vista.
Mas por trás do visual existe uma plataforma bastante sofisticada envolvendo robótica, Rust, Linux, sensores, servomotores, visão computacional, aprendizado por reforço, simulação, ONNX e sim-to-real.
Seu maior diferencial talvez seja justamente combinar tudo isso em um equipamento pequeno e acessível.
A proposta da Pollen Robotics é permitir que desenvolvedores não apenas programem um robô, mas experimentem com uma questão muito mais interessante:
como ensinar uma máquina a aprender a se movimentar no mundo real?
E essa pergunta pode ser uma das peças fundamentais da próxima geração de inteligência artificial.
Referências
Jardel Morais
Jardel Morais é engenheiro de software formato pela Fatec de São Caetano. Iniciou a sua carreira em 2018.